PLC serie AX-3 en CODESYS
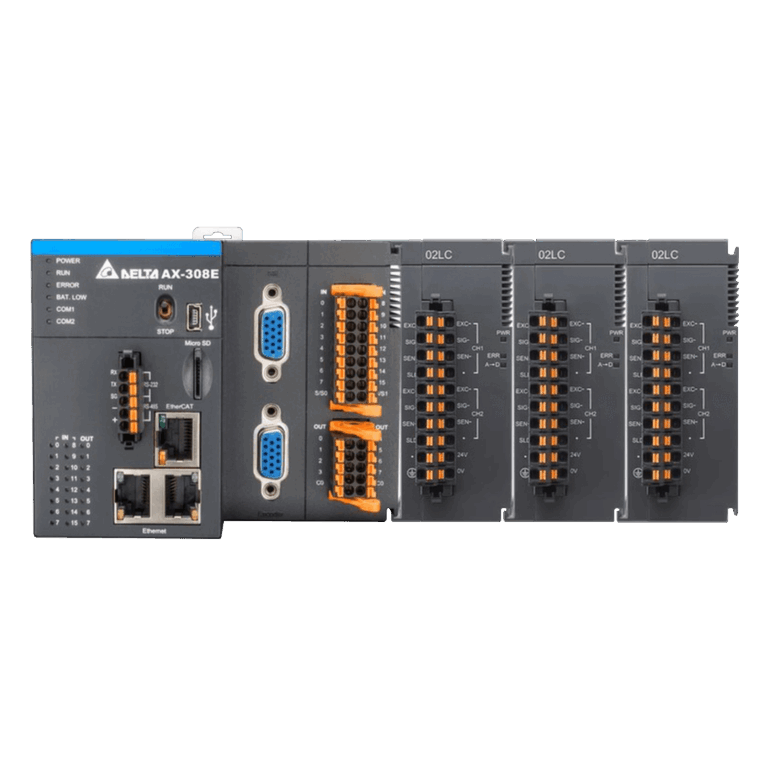
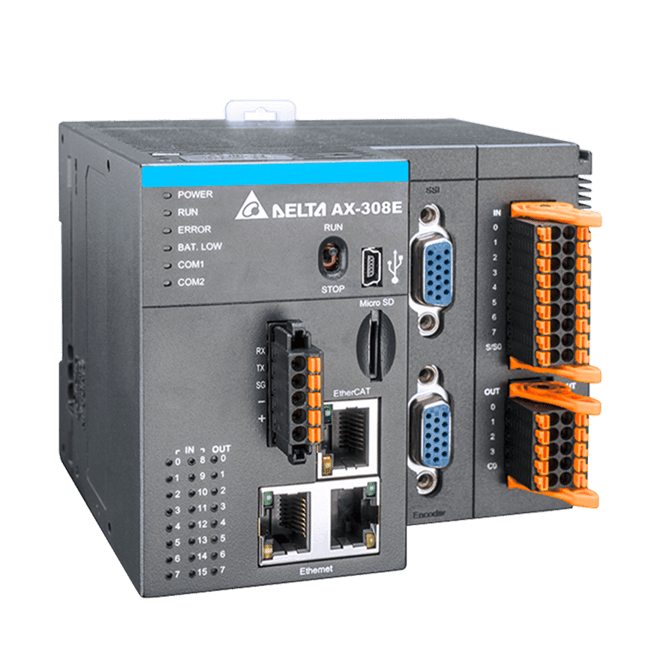
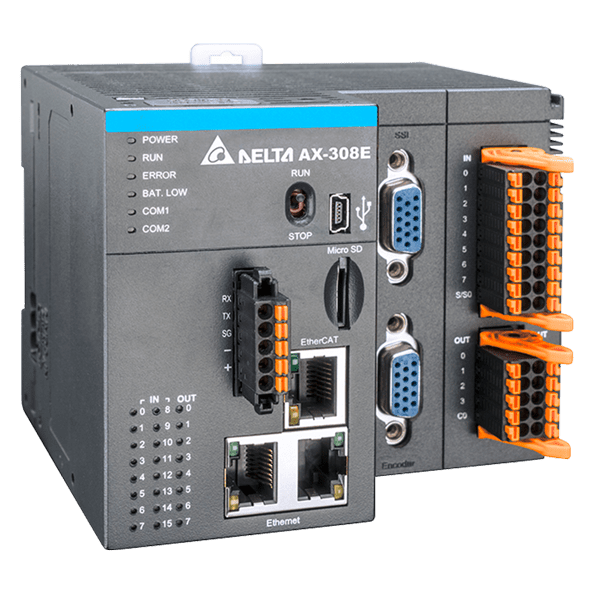
El PLC Delta serie AX-308E es el primer PLC de la serie AX-3 basado en CODESYS, el entorno de desarrollo conforme a las normas internacionales, orientado a aplicaciones de automatización industrial inteligente.
Este controlador de movimiento multieje, que controla hasta ocho servoaccionamientos EtherCAT, es compatible con la serie AS y admite una amplia gama de protocolos de comunicación industrial, incluido EtherCAT, para ofrecer una solución completa de control de movimiento.
Presentación del producto
Características
La solución de control de movimiento de Delta se basa en CODESYS para integrar en una sola plataforma las funciones de control de PLC, HMI y controladores de movimiento. Presenta el controlador de movimiento ampliado basado en PLC de la serie AX-3.
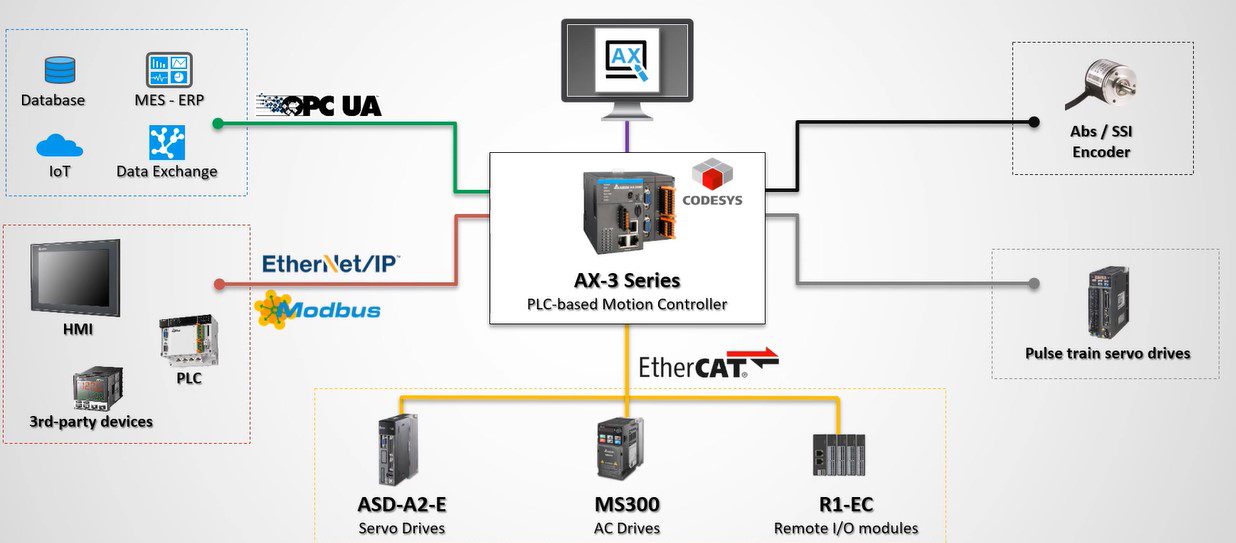
La solución también admite comunicación EtherCAT para controlar simultáneamente dispositivos de campo, como el servoaccionamiento de CA Delta serie ASDA-A2-E, el variador compacto de alto desempeño serie MH300, el variador compacto serie MS300, el variador de control vectorial general serie C2000 Plus y el módulo remoto serie R1-EC. La solución de control de movimiento de Delta basada en CODESYS atiende diversas necesidades de aplicación con una oferta completa e integrada.
Funciones y características
- Controlador de movimiento EtherCAT de 8 ejes con tiempo mínimo de sincronización de 2 ms.
- Plataforma de software CODESYS conforme a IEC 61131 para la integración de la automatización de equipos.
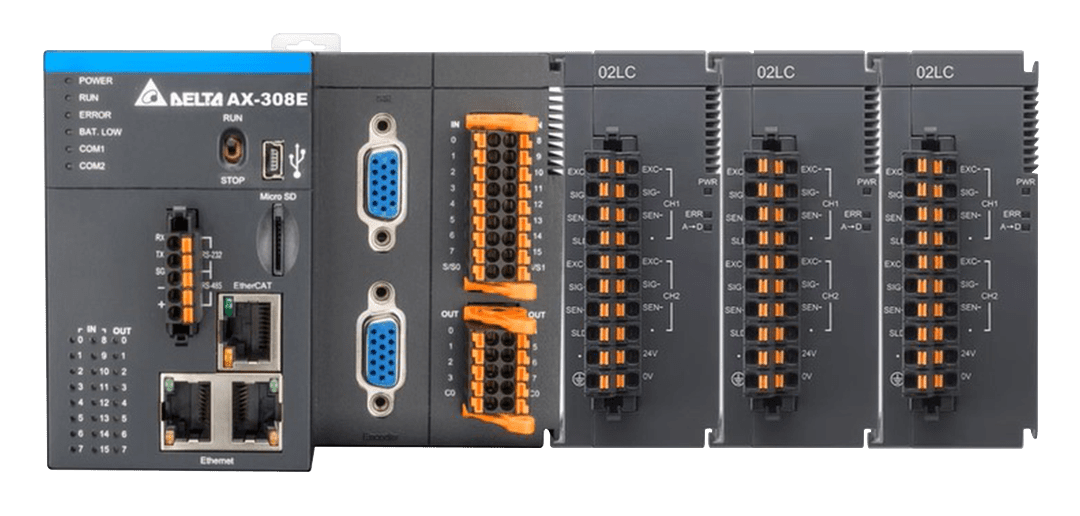
- Admite módulos de E/S de PLC serie AS, con escalabilidad flexible.
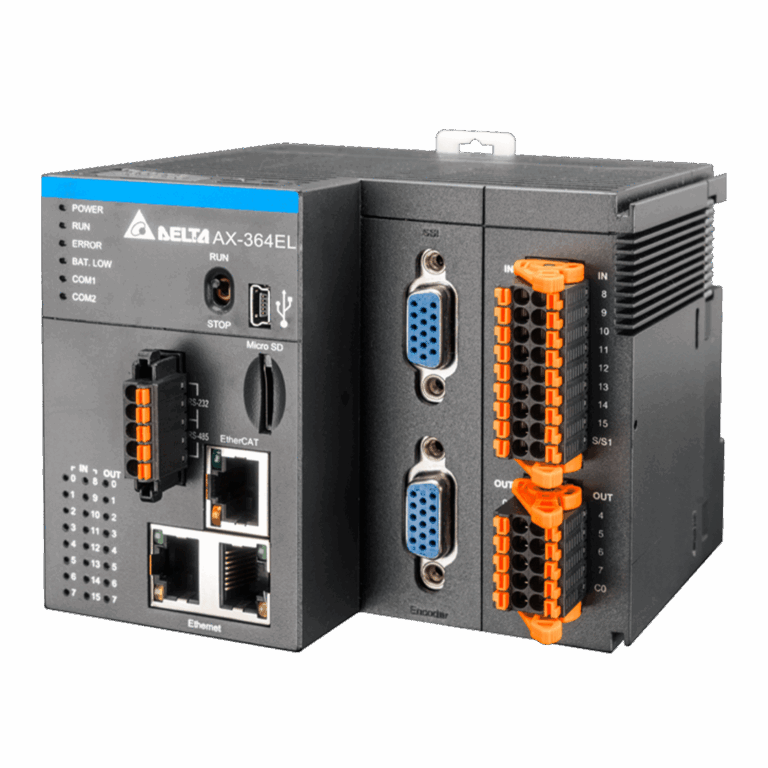
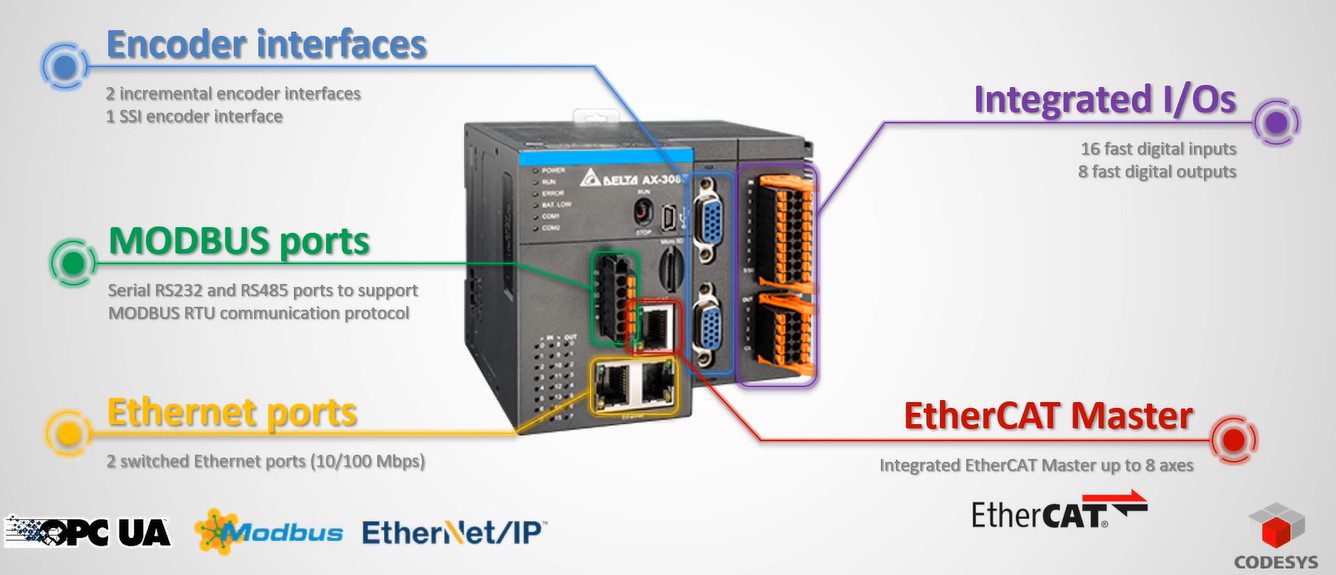
- Interfaces integradas Ethernet (×2), RS-485, RS-232 y de encoder para conectar varios dispositivos al mismo tiempo.
- Plataforma de software integrada con programación y entorno de desarrollo estandarizados, y diversas herramientas de control de movimiento, como bloques de funciones PLCopen MC, editor E-CAM, gráfico de planificación de posicionamiento y mucho más.
- Admite los lenguajes de programación IEC 61131-3 para una configuración amigable: FBD, LD, ST, SFC y CFC.
- Admite el protocolo OPC UA (servidor), sin necesidad de un gateway OPC UA para conectarse a un sistema de gestión.
Arquitectura de alto desempeño
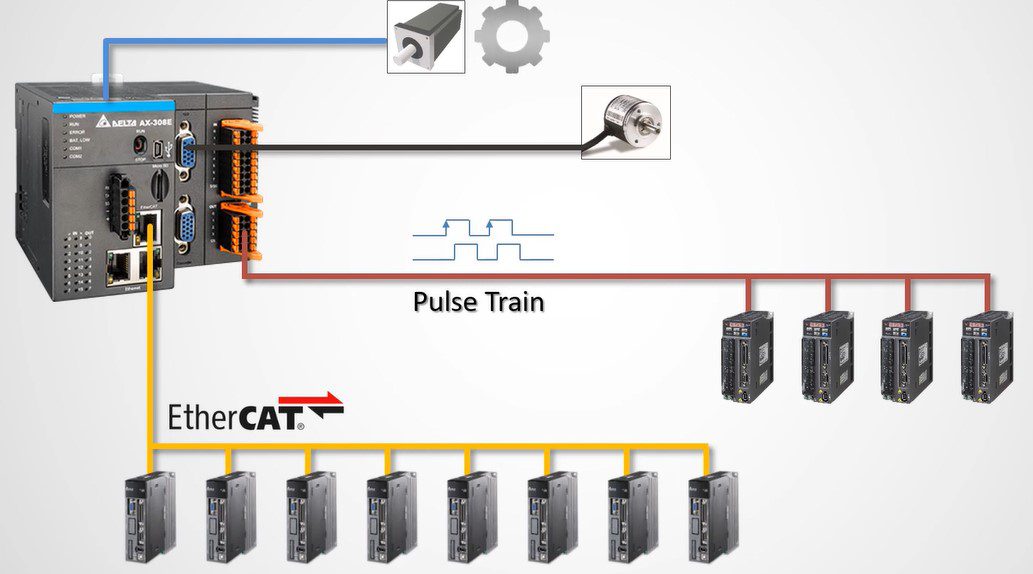
CPU compacta con soporte multieje y sincronización total con los servoaccionamientos Delta serie ASD-A2 por CANopen o EtherCAT.
Beneficios
Hardware robusto
- Admite hasta 8 servos EtherCAT, además de dispositivos de terceros.
- Protocolos compatibles: EtherCAT, OPC UA (servidor), EtherNet/IP, Modbus y Modbus TCP.
- Tiempo mínimo de sincronización EtherCAT: 2 ms con 8 ejes.
- Tiempo mínimo de ejecución de instrucción básica: 5 ns.
- Interfaces de encoder integradas: incremental ×2 y SSI ×1.
- 16 DI (200 kHz ×4) y 8 DO (200 kHz ×4) integradas; admite servoaccionamientos por tren de pulsos.
Especificaciones
PLC de movimiento EtherCAT
- AX-308E: EtherCAT (100 Mbps).
- Sincronización multieje: hasta 16 ejes (ejes virtuales, reales y de tren de pulsos combinados); 8 ejes en 2 ms (máx. 8 ejes reales por EtherCAT).
- Máx. 4 ejes de tren de pulsos.
- Función E-CAM: 80 levas electrónicas, con 256 puntos de datos por leva.
- Programa: 8 MB; símbolos con retención: 768 kB; símbolos sin retención: 16 MB.
- Tiempo de ejecución LD: 5 ns; instrucciones aritméticas (tipo de datos LREAL): 36 ns.
- Comunicación: puertos de programación y serie Mini USB 2.0, RS-232 y RS-485; 2 puertos Ethernet con Modbus TCP (servidor + cliente = 32) y EtherNet/IP (escáner/adaptador).
- E/S: 2 interfaces de encoder incremental y 1 de encoder absoluto SSI integradas; contador de alta velocidad de 6 × 200 kHz y 4 canales de salida de tren de pulsos de 200 kHz.
- Máx. E/S: 8192 entradas / 8192 salidas.
- Expansión: máx. 32 módulos (módulos analógicos: máx. 16).
- Ranura para tarjeta microSD integrada.
- Función RTC (requiere batería CR1620 de 3 V).
Compatible con las tarjetas de la CPU AS.
Aplicaciones
- Máquinas de corte de alta velocidad, máquinas de corte digital de tableros y tornos CNC.
- Aplicaciones con más de 2 servomotores.
- Aplicaciones en alimentos con control de ejes.
- Conformado de metales.
- Aplicaciones con lenguaje de máquina (código G).
- Máquinas para madera, empaque, impresión, textiles y farmacéutica.
Recursos y herramientas
Contáctenos
¿Tiene alguna pregunta? Nos encantaría escucharle.